Откройте для себя индивидуальные решения роботов-манипуляторов для нужд автоматизации вашего производства.
Современная производственная среда требует точности, скорости и неизменной надежности. Погрузочно-разгрузочный робот представляет собой одну из самых преобразующих инвестиций, которую может сделать промышленное предприятие. Эти автоматизированные системы предназначены для выполнения задач по обработке материалов, которые традиционно выполнялись людьми, включая сбор, размещение, укладку на поддоны, сортировку и перемещение компонентов по производственным линиям. За последнее десятилетие развитие технологий манипулирования роботами резко ускорилось благодаря достижениям в области серводвигателей, интеграции искусственного интеллекта и возможностям объединения датчиков. Wanka находится в авангарде этой революции, предлагая решения для роботов-манипуляторов, сочетающие в себе долговечность промышленного уровня с интеллектуальными системами управления. Основная архитектура робота-манипулятора включает в себя несколько критически важных подсистем, работающих в гармонии.
Механическая конструкция обычно включает шарнирные рычаги с несколькими степенями свободы, что позволяет роботу маневрировать в сложных трехмерных рабочих пространствах. Серводвигатели с высоким крутящим моментом обеспечивают усилие срабатывания, а прецизионные редукторы преобразуют вращательное движение в плавные, контролируемые движения. Конечный эффектор, который представляет собой инструмент, установленный на запястье робота, можно настроить в зависимости от конкретного применения погрузочно-разгрузочных работ: захваты для отдельных деталей, вакуумные присоски для плоских поверхностей или магнитные крепления для черных металлов. Wanka разрабатывает свои платформы манипуляторов-роботов с модульными интерфейсами концевых эффекторов, позволяющими быстро переключаться между различными конфигурациями инструментов. В нашу серию роботов-манипуляторов входят такие продукты, как4-осевой робот-манипуляторт и6-осевой робот-манипулятор, и т. д.
- View as
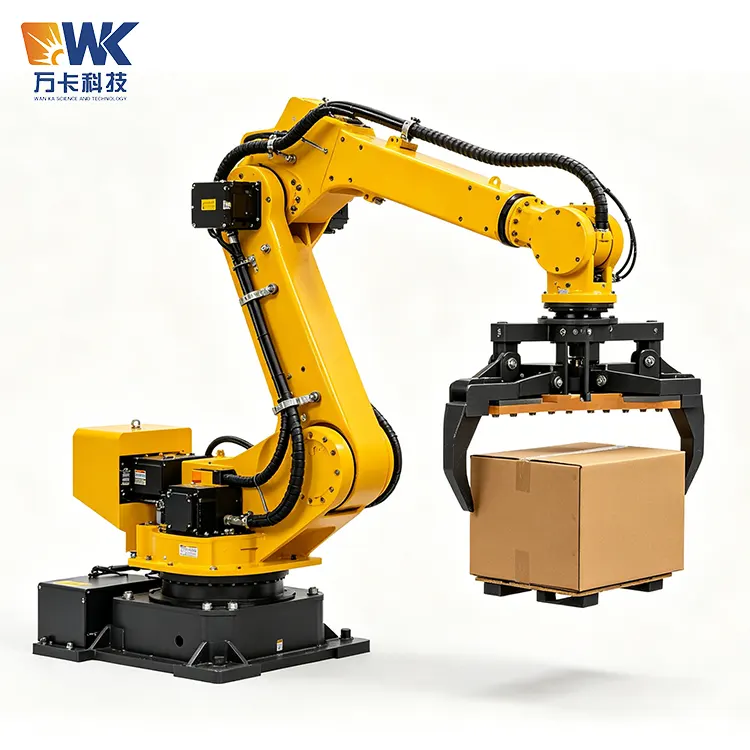
4-осевой робот-манипулятор
Приобретите 4-осевого манипулятора, произведенного поставщиком технологий Wanka. Этот продукт специально разработан для повторяющихся погрузочно-разгрузочных работ, таких как укладка на поддоны, погрузка и разгрузка, комплектация и размещение, а также сборка. Он совместим с диапазоном нагрузок от 3 до 1800 кг, максимальным вылетом стрелы 3255 мм и повторяемостью позиционирования до ±0,05 мм.

6-осевой робот-манипулятор
6-осевой робот-манипулятор, поставляемый Wanka Factory, представляет собой многосуставной шарнирно-сочлененный промышленный робот. Благодаря шести степеням свободы он может гибко регулировать положение заготовки в трехмерном пространстве, преодолевая ограничения плоских операций четырехосных роботов. Он широко применяется в различных производственных сценариях, таких как погрузочно-разгрузочные работы на станках, транспортировка нестандартных заготовок, сборка компонентов и укладка продукции.
Как надежный производитель и поставщик Манипуляционный робот в Китае, мы предлагаем индивидуальные варианты и оптовые скидки. Пожалуйста, просто пришлите нам предложение!